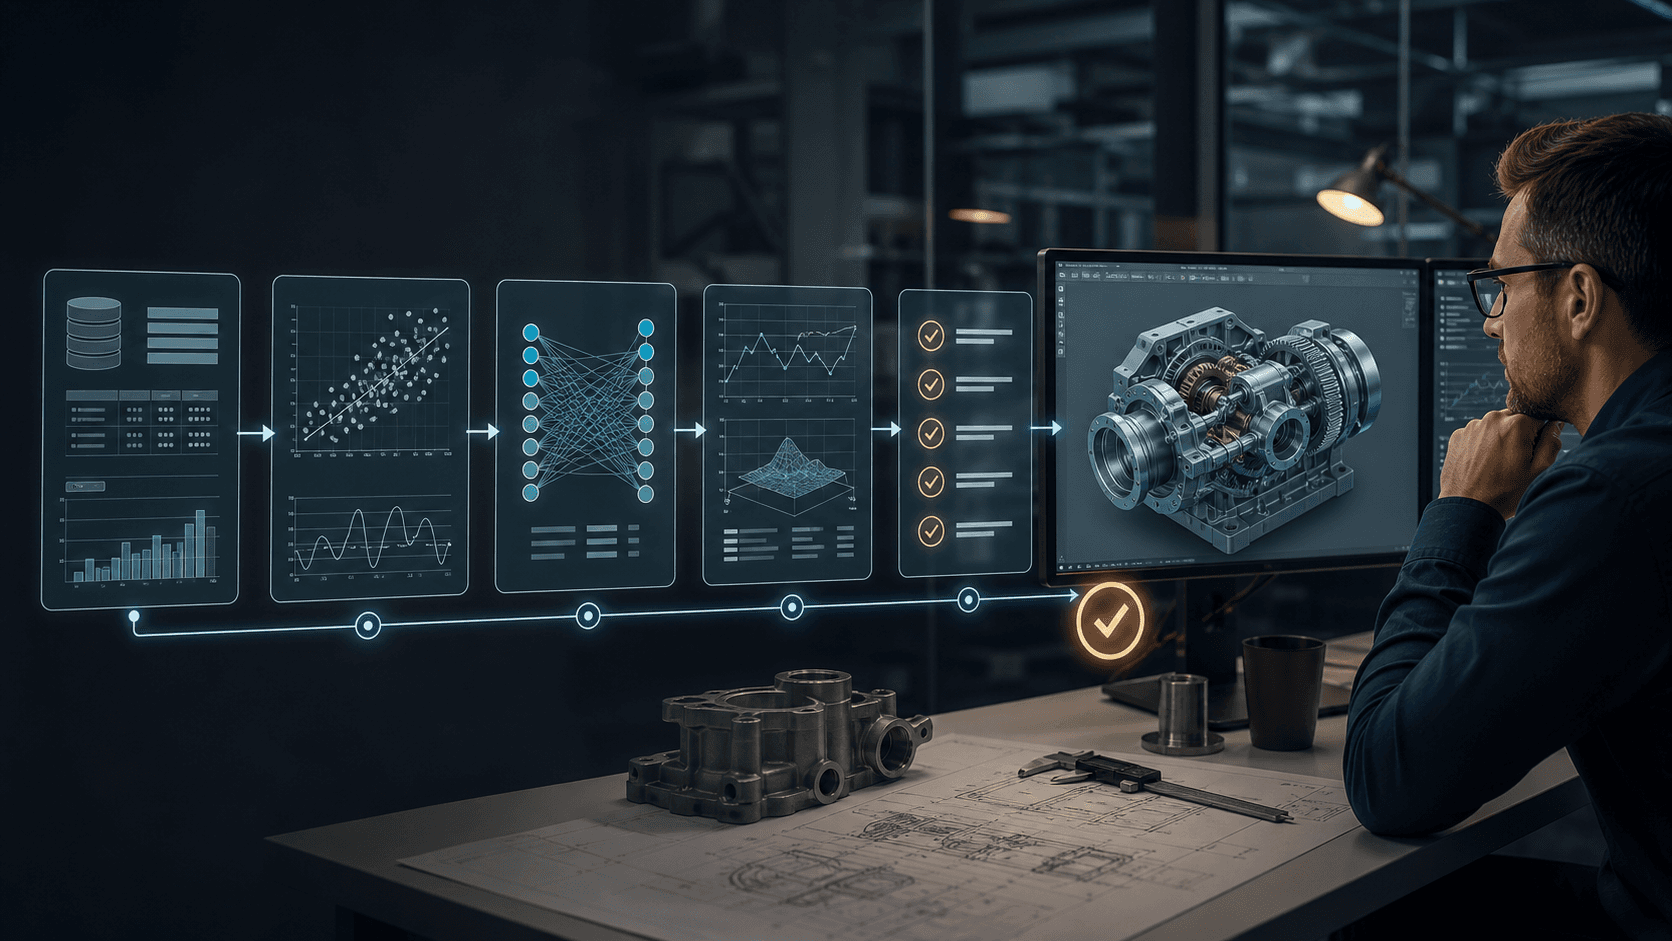

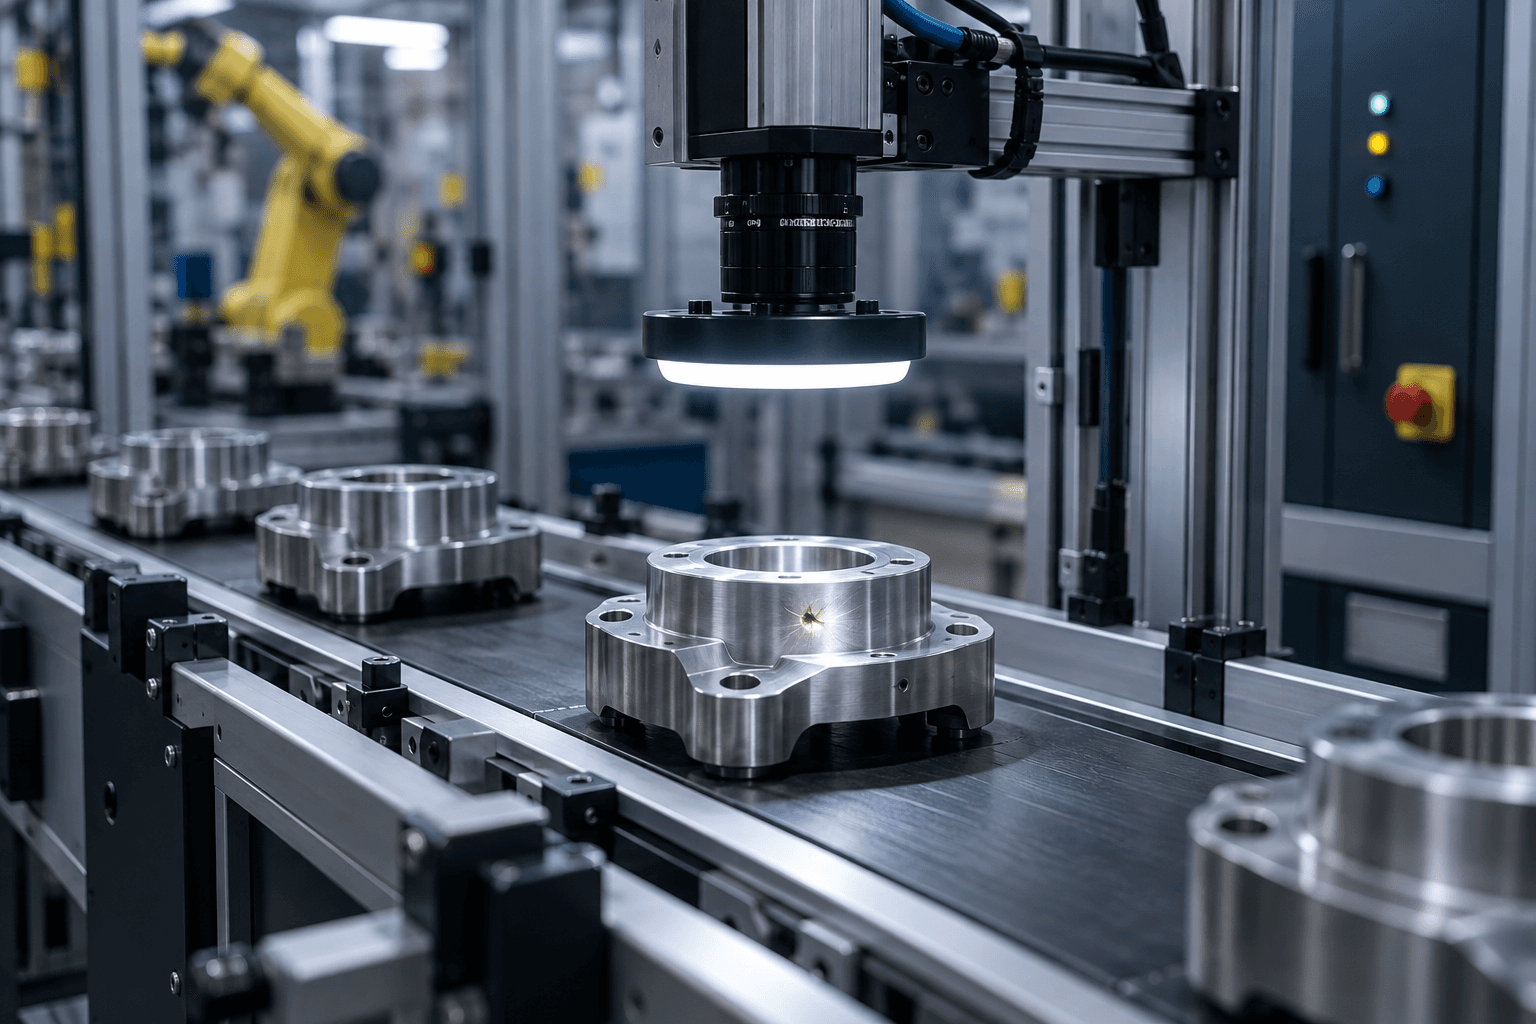
Машинное зрение часто представляют как камеру, к которой «подключили искусственный интеллект». На производстве этого недостаточно. Система должна стабильно видеть объект при смене партии и освещения, принять решение за отведённое время, передать команду оборудованию и сохранить результат проверки. Поэтому машинное зрение — не отдельная нейросеть, а инженерный комплекс на стыке оптики, механики, автоматизации и анализа данных.
Разберём, как устроена такая система, какие дефекты она действительно способна обнаружить и почему качество изображения иногда важнее сложности алгоритма.
Что такое машинное зрение
Компьютерное зрение — широкая область методов, которые позволяют программе извлекать информацию из изображений и видео. Машинное, или техническое, зрение — практическая система, встроенная в оборудование или производственный процесс. Она не только распознаёт объект, но и выполняет заданную функцию: измеряет, проверяет комплектность, читает маркировку, направляет робота или останавливает линию.
Типичный результат такой проверки предельно конкретен: деталь соответствует требованиям — OK, не соответствует — NOK. Но за этим простым ответом стоит цепочка из камеры, света, оптики, синхронизации, алгоритмов и промышленной автоматики.
Из чего состоит система машинного зрения
Надёжность определяется не самой дорогой частью, а самым слабым звеном. Обычно система включает семь элементов.
- Механика и позиционирование. Деталь нужно подать в контролируемое положение или заранее учесть допустимый поворот и смещение.
- Освещение. Оно делает нужный признак заметным: подчёркивает царапину, контур, рельеф, отверстие или символ.
- Оптика. Объектив задаёт поле зрения, масштаб, резкость и геометрические искажения.
- Камера. Матрица преобразует свет в цифровое изображение. Для движущихся объектов важны выдержка и тип затвора.
- Триггер и синхронизация. Датчик сообщает, когда объект вошёл в зону контроля, а камера делает снимок в нужный момент.
- Вычислитель и программа. Изображение обрабатывается, измеряется или классифицируется.
- Интерфейс с линией. Решение передаётся в PLC, роботу, исполнительному механизму или информационной системе.
Если деталь вибрирует, металл бликует, а экспозиция меняется от кадра к кадру, более сложная модель не обязательно исправит ситуацию. Сначала необходимо получить повторяемое изображение, и только затем выбирать алгоритм.
Как проходит проверка детали
- Объект поступает в зону контроля, датчик или PLC формирует сигнал запуска.
- Осветитель и камера срабатывают синхронно, чтобы движение не смазало изображение.
- Программа выравнивает кадр, подавляет шум и находит область интереса.
- Алгоритм измеряет размер, ищет контур, сравнивает текстуру или определяет класс дефекта.
- Результат сопоставляется с допуском или порогом качества.
- Система выдаёт OK или NOK, а автоматика пропускает изделие дальше, отбраковывает его либо вызывает оператора.
- При необходимости сохраняются снимок, время, серийный номер, измерения и причина решения.
Последний шаг особенно важен для прослеживаемости. Без него система видит текущую деталь, но не помогает разбирать повторяющийся дефект, сравнивать смены и искать связь с партией материала или режимом оборудования.
Какие задачи решает машинное зрение
На производстве область применения шире, чем поиск царапин. Камеры и алгоритмы используют для:
- выявления сколов, трещин, пятен, заусенцев и других поверхностных дефектов;
- контроля размеров, геометрии, положения отверстий и зазоров;
- проверки наличия компонента и правильности сборки;
- чтения текста, штрихкодов и Data Matrix для прослеживаемости;
- поиска координат детали и наведения робота;
- подсчёта изделий, сортировки и контроля упаковки;
- наблюдения за опасной зоной и соблюдением заданного процесса.
Однако камера не обладает «рентгеновским зрением». Обычное изображение позволяет оценивать только визуально наблюдаемые признаки. Внутренние полости, скрытые трещины или состав материала требуют других методов — например, ультразвукового, рентгеновского, теплового или спектрального контроля. Правильная постановка задачи начинается не с выбора модели, а с вопроса: можно ли требуемый дефект уверенно увидеть выбранным способом?
Почему освещение важнее дорогой нейросети
Один и тот же дефект может быть очевидным на одном снимке и почти исчезнуть на другом. На полированном металле появляются блики, на матовой поверхности меняется контраст, а мелкая царапина видна только при направленном свете. Поэтому промышленное освещение проектируют под конкретный признак.
Фронтальный свет хорошо показывает печать и цвет; боковой подчёркивает рельеф; контровой формирует чёткий силуэт для измерения контура; кольцевая или купольная схема помогает уменьшить нежелательные тени и отражения. Иногда полезны поляризационные фильтры, несколько ракурсов или отдельные диапазоны излучения.
Нужно учитывать и механику: вибрацию, скорость конвейера, глубину резкости, расстояние до объекта, загрязнение защитного стекла. Специалисты ИТМО отдельно подчёркивают, что разработчику технического зрения необходимо понимать не только алгоритмы, но также оптику и формирование изображения. Это один из ключевых отличительных признаков промышленного проекта.
Классические алгоритмы или нейросеть
Нейросеть нужна не в каждой задаче. Если объект расположен стабильно, границы контрастны, а критерий выражается размером или наличием элемента, классические методы часто оказываются проще, быстрее и прозрачнее.
Классический алгоритм хорошо подходит для поиска кромок, измерения диаметра, проверки положения, сравнения с шаблоном и чтения хорошо подготовленной маркировки. Его легче связать с чертежным допуском и объяснить технологу.
Нейросетевая модель полезна, когда внешний вид допустимого изделия заметно меняется, дефект имеет сложную форму, текстура неоднородна или объект может находиться в разных положениях. Но модель требует представительной выборки, разметки, проверки на новых данных и контроля после запуска.
На практике часто работает гибрид: классические методы находят деталь и нормализуют кадр, а нейросеть оценивает сложный участок. Решение выбирают по повторяемости, времени цикла, стоимости ошибок и возможности подтвердить качество на реальных партиях.
Две ошибки: ложный брак и пропущенный дефект
У системы контроля есть два принципиально разных типа ошибок. Ложный брак означает, что исправное изделие признано дефектным. Это снижает производительность, создаёт повторный контроль и увеличивает отходы. Пропущенный дефект означает, что изделие с нарушением ушло дальше по процессу или к заказчику. Последствия могут быть значительно серьёзнее.
Порог решения нельзя выбирать только ради высокой общей точности. Его настраивают с учётом риска конкретного процесса. Для критической детали допустима одна стратегия, для косметического дефекта упаковки — другая. Проверять систему нужно не на нескольких удачных фотографиях, а на независимом наборе изделий, включающем реальные вариации материала, смен, партий и режимов оборудования.
Как машинное зрение связано с PLC, SCADA и MES
Система зрения становится частью производства только после интеграции. PLC получает результат и управляет механизмом: останавливает операцию, включает отбраковщик или разрешает следующий шаг. SCADA показывает состояние поста, диагностические сигналы и аварии. MES может связать результат проверки с заказом, партией и серийным номером, сохранив цифровой след качества.
Подробнее о разделении функций читайте в материалах «PLC, HMI и SCADA: чем отличаются и как вместе управляют производством» и «Что такое MES и чем она отличается от ERP, PLM и SCADA».
Важно не передавать в автоматику только безымянный бит OK/NOK. Для диагностики полезны код причины, измеренное значение, время цикла, версия алгоритма и ссылка на сохранённый кадр. Тогда контроль становится источником данных для улучшения процесса, а не только электронным сортировщиком.
Что нужно определить до пилотного проекта
- Признак дефекта. Формулировка «плохая поверхность» должна превратиться в измеримый критерий и примеры границы допуска.
- Поле зрения и минимальный объект. Нужно знать размер зоны контроля и самую мелкую деталь, которую требуется различить.
- Условия съёмки. Фиксируются скорость, ориентация изделия, вибрации, отражения, загрязнение и доступное место.
- Производственный такт. Система обязана снять, обработать и передать решение до момента исполнительного действия.
- Цена ошибок. Отдельно оцениваются ложный брак и пропуск дефекта.
- Реакция процесса. Заранее решается, кто или что действует после NOK.
- Данные для проверки. В выборку включаются разные смены, партии сырья, инструменты и допустимые варианты изделия.
- Эксплуатация. Назначается ответственный за чистоту оптики, резервные настройки, журнал изменений и контроль качества модели.
Пилот желательно проводить на реальных изделиях и в условиях, близких к производственным. Демонстрация на отобранных образцах показывает техническую возможность, но ещё не подтверждает устойчивость решения на линии.
Когда проект ещё не готов к внедрению
- контролёры качества по-разному трактуют один и тот же дефект;
- объект подаётся случайно, а изменить механику не планируется;
- нет достаточного количества примеров редких дефектов;
- после решения NOK не определено дальнейшее действие;
- требуемый признак физически не виден в выбранном диапазоне;
- система не сохраняет сведения, необходимые для разбора ошибок;
- не определено, кто будет следить за дрейфом данных и изменениями процесса.
Нейросеть не устраняет эти противоречия. Если критерий качества не согласован между людьми, модели также не на чем учиться. Если меняется сырьё, покрытие или освещение, ранее проверенный алгоритм может потребовать повторной валидации. Принципы проверяемости и воспроизводимости подробнее разобраны в статье «Воспроизводимые системы: ИИ в инженерной среде».
Чек-лист постановки задачи
- Какое решение должна выдавать система и за какое время?
- Какие признаки отличают годное изделие от дефектного?
- Каков минимальный размер значимого дефекта?
- Стабильны ли положение детали, свет и фон?
- Какие допустимые варианты изделия нельзя считать браком?
- Что опаснее для этого процесса: ложная отбраковка или пропуск?
- Куда передаётся результат и какое действие выполняет линия?
- Какие изображения и параметры нужно хранить для прослеживаемости?
- Как система будет проверяться после изменения изделия или технологии?
- Кто отвечает за обслуживание камеры, света и программной модели?
Главный вывод
Эффективное машинное зрение начинается не с покупки камеры и не с выбора нейросети. Оно начинается с измеримого критерия качества, управляемого изображения и понятного действия в производственном процессе. Хорошо спроектированная система уменьшает объём монотонного визуального контроля, делает проверку повторяемой и оставляет цифровой след. Но её результат должен быть подтверждён на реальных данных и регулярно контролироваться после запуска.
Самая полезная формула здесь проста: стабильная съёмка + проверяемый критерий + интеграция с линией важнее эффектной демонстрации алгоритма.
Источники
- Ростех: «Как это работает: машинное зрение».
- Ростех: нейросетевой контроль деталей авиационных двигателей.
- Университет ИТМО: «Зачем учить роботов видеть?».
- Университет ИТМО: подготовка специалистов по техническому зрению.
- ИТМО OpenBooks: принципы работы систем технического зрения.
- Годовой отчёт Госкорпорации «Росатом» за 2024 год.